
制御工学では、装置が指令に対してどのように反応するかを数値や波形で確認します。
その代表的な評価方法がステップ応答です。
モーターの速度制御、エアコンの温度制御、自動車の姿勢制御、工場設備の自動化など、身近な多くのシステムで活用されています。
入力を急に変化させたとき、出力がすぐに目標値へ到達するとは限りません。
反応が遅れる場合もあれば、目標値を行き過ぎてから落ち着く場合もあります。
この一連の変化を読み取ることで、制御対象の速さ、安定性、調整のしやすさを判断できます。
この記事では、ステップ応答の意味と読み方を基礎から整理し、伝達関数、時定数、立ち上がり時間、オーバーシュートとの関係をわかりやすく解説します。
ステップ応答の意味と全体像
それではまずステップ応答について解説していきます。
入力を段階的に変える試験方法
ステップ応答とは、入力信号をある時点で急に一定量だけ変化させ、その後の出力の変化を観察する方法です。
たとえば入力を0から1へ切り替え、そのときに装置の出力がどのような曲線を描くかを見る試験と考えると理解しやすいでしょう。
入力の変化は階段のような形になるため、ステップ入力と呼ばれます。
実際の装置では、スイッチを入れる、設定温度を変更する、モーターへの電圧を上げるといった操作がステップ入力に近い状態です。
出力側では、温度、回転数、位置、圧力、流量、電流などの時間変化を測定します。
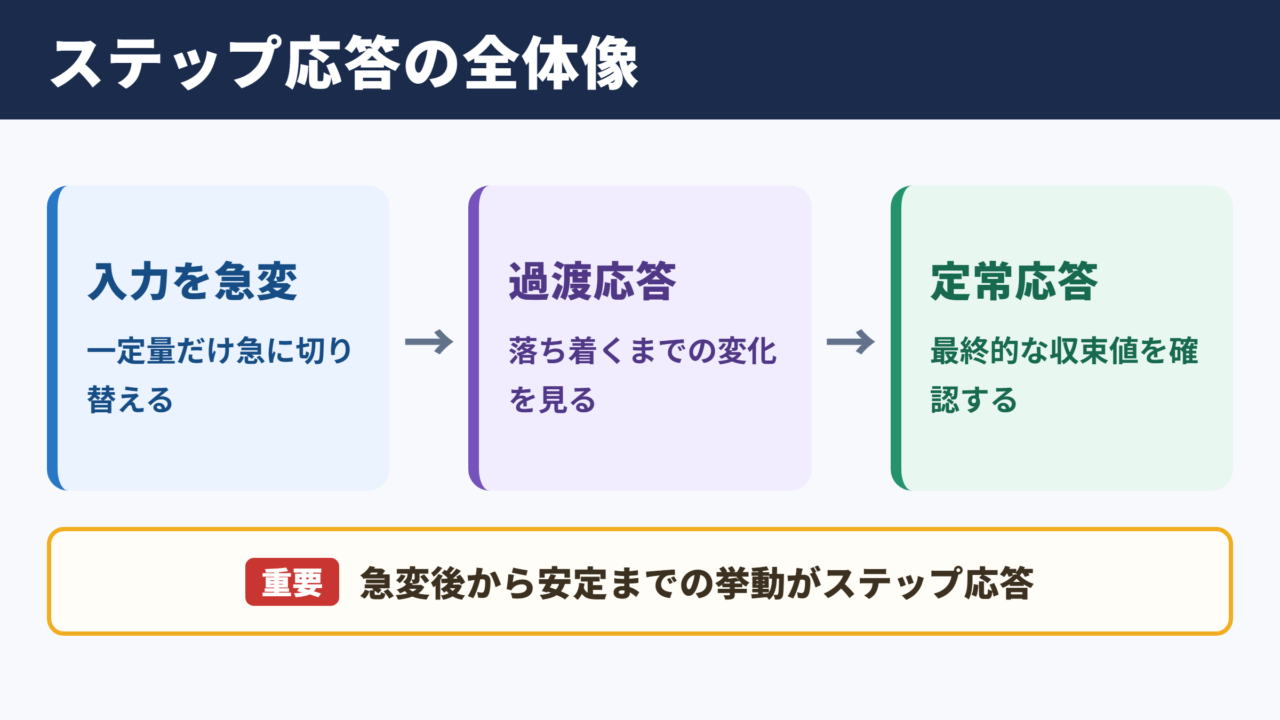
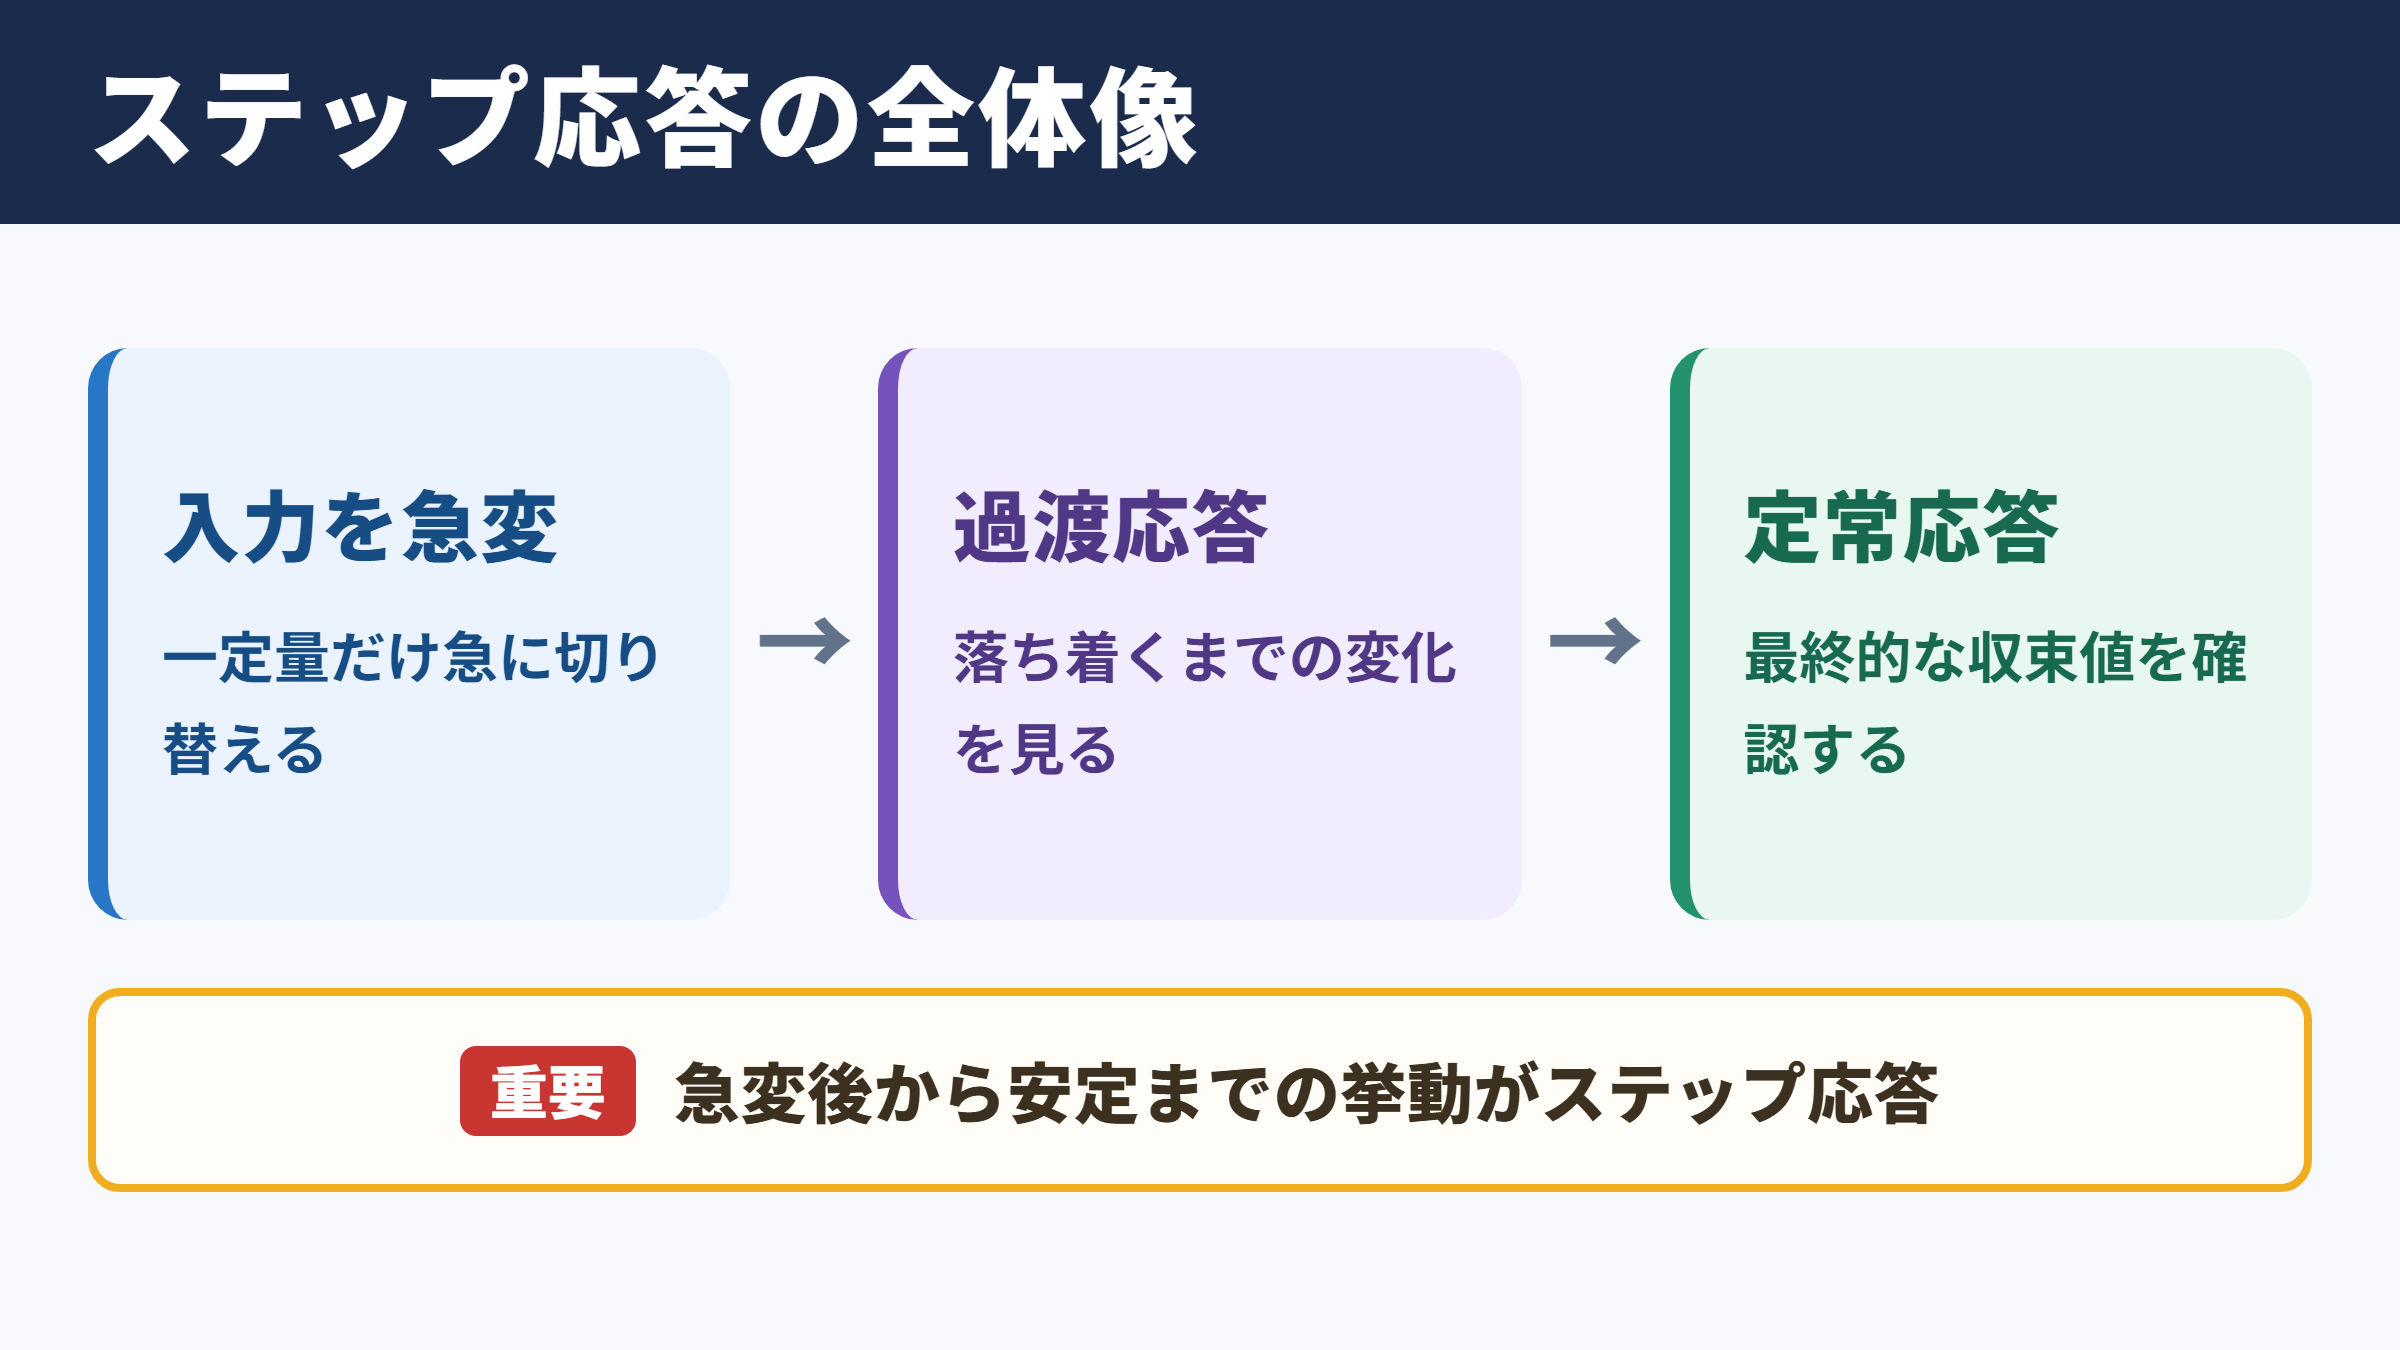
入力を急に変えた直後から安定するまでの反応が、ステップ応答です。
入力が時刻0で0から1へ変わる場合、単位ステップ入力と呼びます。
単位ステップ入力は、制御対象の性質を比較しやすいため、解析やシミュレーションで広く使われます。
入力値を必ず1にする必要はありません。
たとえば20度から25度への温度設定変更や、毎分100回転から毎分150回転への速度変更も、変化後の値が一定であればステップ状の入力として扱えます。
大切なのは、入力を急変させて出力の過渡的な挙動を確認する点です。
過渡応答と定常応答の区別
ステップ応答は、大きく過渡応答と定常応答に分けて考えます。
過渡応答は、入力を変えた直後から出力が落ち着くまでの区間です。
この区間には遅れ、振動、行き過ぎ、ゆらぎなどが現れます。
一方で定常応答は、十分に時間が経過して出力がほぼ一定になった状態を指します。
目標値に対して最終的にどの程度の値へ収束するかは、定常応答から確認できます。
制御性能を評価する際は、単に最終値が合っているだけでは不十分です。
目標値に達するまで何秒かかるか、途中でどれほど大きく振れるかも、装置の使いやすさや安全性に関係します。
速く安定する制御を実現するには、過渡応答と定常応答を両方見る必要があります。
制御設計でステップ応答を見る理由
ステップ応答は、制御対象の特徴を短時間で把握できる便利な指標です。
波形を見れば、反応が鈍いのか、敏感すぎるのか、振動しやすいのかを直感的に判断できます。
また、PID制御のゲインを変更した前後で波形を比べると、調整の効果がわかりやすくなります。
比例ゲインを上げると速く反応する一方、オーバーシュートや振動が増える場合があります。
積分動作を強めると定常偏差を減らしやすい反面、応答が不安定になることもあります。
微分動作は変化を先読みするように働きますが、ノイズの影響を受けやすい点に注意が必要です。
ステップ応答は、目標値に到達したかどうかだけを確認する試験ではありません。
到達する速さ、行き過ぎの大きさ、振動の収まり方、最終的なずれを総合的に評価するための基本手法です。
伝達関数とステップ入力の関係
続いては伝達関数とステップ入力の関係を確認していきます。
伝達関数が示す入出力の性質
伝達関数は、入力と出力の関係をラプラス変換で表した式です。
一般に、入力をU、出力をYとすると、伝達関数GはYをUで割った形で表されます。
伝達関数には、装置の増幅度、遅れ、振動しやすさなどの性質が含まれます。
時間領域で複雑に見える現象でも、伝達関数を使うと計算や設計を整理しやすくなります。
ステップ応答は、この伝達関数にステップ入力を与えたときの出力を時間領域へ戻した結果です。
つまり、波形として見える応答の形は、伝達関数に含まれる極や零点、ゲインによって決まります。
| 伝達関数に含まれる要素 | ステップ応答への主な影響 |
|---|---|
| ゲイン | 最終的な出力値の大きさに影響します |
| 極 | 応答速度や安定性、振動の出やすさに関係します |
| 零点 | 立ち上がり方や初期の波形を変える場合があります |
| むだ時間 | 入力後すぐに出力が変化しない時間として現れます |
| 減衰特性 | 振動の収束速度やオーバーシュートに関係します |
伝達関数を読む力が身につくと、実測前でも応答の傾向をある程度予測できます。
数式と波形を結び付けて考えることが、制御工学の理解を深めるポイントです。
単位ステップ入力のラプラス変換
単位ステップ入力は、時刻0より前では0であり、時刻0以降では1となる信号です。
ラプラス変換では、単位ステップ入力は1をsで割った形になります。
したがって、伝達関数Gに単位ステップ入力を加えたときの出力は、Gをsで割った形として扱えます。
この式を逆ラプラス変換すると、時間に対する出力波形が得られます。
一次遅れ系の伝達関数をKをTで割ったsに1を加えた形とすると、単位ステップ応答はKに1から指数関数の減衰項を引いた形になります。
Kは最終値に関係し、Tは応答の速さを決める時定数です。
数式そのものを暗記するよりも、Kが大きければ最終値が大きくなり、Tが大きければ立ち上がりが遅くなると理解するほうが実務では役立ちます。
シミュレーションソフトでは、伝達関数を入力するだけでステップ応答を描画できるため、設計検討にも利用しやすいでしょう。
閉ループ系での伝達関数
実際の制御装置では、出力を測定して入力側へ戻すフィードバック制御がよく用いられます。
この場合、制御対象だけでなく、コントローラーやセンサーを含めた閉ループ伝達関数を考えます。
閉ループ化によって、外乱への強さや目標値への追従性を改善できる場合があります。
ただし、ゲインの設定によっては振動が大きくなり、かえって不安定な応答になることもあります。
開ループの伝達関数だけでは問題がなく見えても、閉ループにすると特性が変わる点は重要です。
設計時には閉ループでのステップ応答を確認する習慣を持つと、現場での調整トラブルを減らしやすくなります。
時定数と応答速度の基礎
続いては時定数と応答速度の基礎を確認していきます。
時定数が表す反応の遅さ
時定数は、一次遅れ系がどの程度の速さで変化するかを示す代表的な値です。
単位ステップ入力を与えた一次遅れ系では、出力は最終値へ向かってなめらかに近づきます。
このとき、出力が最終値の約63パーセントに達するまでの時間が時定数です。
時定数が小さい装置は素早く反応し、時定数が大きい装置はゆっくり反応します。
たとえば小型モーターは比較的短い時定数を持つことが多く、大きな炉やタンクの温度制御では長い時定数が現れやすい傾向があります。
時定数は応答速度を比較するための共通言語として使えます。
| 経過時間 | 一次遅れ系の到達目安 | 読み取りの目安 |
|---|---|---|
| 時定数の1倍 | 約63パーセント | 応答の初期段階 |
| 時定数の2倍 | 約86パーセント | 目標値へ近づく段階 |
| 時定数の3倍 | 約95パーセント | 実用上はかなり近い状態 |
| 時定数の4倍 | 約98パーセント | ほぼ収束に近い状態 |
| 時定数の5倍 | 約99パーセント | 定常状態とみなす目安 |
時定数の5倍程度でほぼ最終値に到達するという目安は、現場での試験時間を考えるうえでも便利です。
ただし、二次系以上の振動的な応答や、むだ時間を含む系にはそのまま当てはめられません。
一次遅れ系の波形の特徴
一次遅れ系のステップ応答は、急な角を持たず、最終値へ単調に近づく曲線です。
目標値を超えるオーバーシュートは基本的に発生しません。
そのため、波形に大きな振動や行き過ぎが見られる場合は、単純な一次遅れ系だけでは説明できない可能性があります。
測定装置のフィルター、熱容量を持つ対象、流体がゆっくり移動する配管系などでは、一次遅れに近い挙動が見られます。
一方で実機には摩擦、飽和、ノイズ、非線形性などが含まれるため、理論波形と完全に一致しないことも珍しくありません。
その差を確認することも、モデル化の精度を高める作業の一部です。
時定数が小さいことだけが良い制御を意味するわけではありません。
速すぎる反応は振動や機械的な負担を生むことがあるため、対象設備に合った応答速度を選ぶ必要があります。
むだ時間と時定数の違い
むだ時間は、入力を変化させてから出力が変化し始めるまでの時間です。
時定数は、出力が変化を始めたあとに最終値へ近づく速さを表します。
両者は似た言葉に感じられますが、意味は異なります。
たとえば遠い場所まで流体を送る配管では、操作しても流体が到達するまで出力に変化が現れません。
この遅れがむだ時間です。
到達後に圧力や流量がどの速さで安定するかは時定数で表せます。
むだ時間が大きい制御対象は調整が難しくなりやすいため、コントローラーの設定には慎重さが求められます。
立ち上がり時間と整定時間の読み方
続いては立ち上がり時間と整定時間の読み方を確認していきます。
立ち上がり時間の定義
立ち上がり時間は、出力が低い値から目標値付近まで到達するのに要する時間です。
一般には、最終値の10パーセントから90パーセントまでに達する時間として定義されることが多いでしょう。
ただし、分野や規格、使用する解析ソフトによって定義が異なる場合があります。
0パーセントから100パーセントを使う場合もあれば、5パーセントから95パーセントを使う場合もあります。
複数の装置や条件を比較するときは、同じ定義で測定されているかを確認することが欠かせません。
立ち上がり時間が短いほど、目標値への初期応答は速いと評価できます。
立ち上がり時間を比較する際は、入力の変化量と出力の最終値も同時に見ます。
大きな入力変化でのみ速く見える場合もあるため、試験条件をそろえることが重要です。
速い立ち上がりは、ロボットの位置決めやサーボモーターの追従制御で重要になります。
一方で温度制御のように対象の変化が遅い系では、必要以上に短い立ち上がりを求めると不安定さにつながるおそれがあります。
整定時間で安定までの速さを判断
整定時間は、出力が目標値の近くへ入り、その後に許容範囲から外れなくなるまでの時間です。
許容範囲には、最終値のプラスマイナス2パーセントやプラスマイナス5パーセントがよく使われます。
立ち上がり時間が短くても、その後に何度も振動すれば整定時間は長くなります。
このため、装置の作業開始までに必要な待ち時間を考えるときは、立ち上がり時間だけでなく整定時間が重要です。
工作機械が位置決め後に加工を始める場面では、目標位置付近へ一度到達しただけでは足りません。
振動が収まり、十分な精度を保てる状態になるまで待つ必要があります。
実用上の速さは整定時間で判断する場面が多いと覚えておくとよいでしょう。
| 評価項目 | 確認する内容 | 重視されやすい用途 |
|---|---|---|
| 立ち上がり時間 | 初期の追従の速さ | 高速な位置決め、通信回路 |
| 整定時間 | 安定状態に入るまでの時間 | 加工、計測、温度安定化 |
| 時定数 | 一次遅れの基本的な速さ | モデル化、装置比較 |
| むだ時間 | 出力が変わり始めるまでの遅れ | プロセス制御、輸送系 |
波形の測定条件と注意点
ステップ応答を正しく読むには、測定条件をそろえる必要があります。
サンプリング周期が粗すぎると、速い変化やピーク値を見落とす可能性があります。
反対に測定ノイズが大きいと、細かな揺れを振動と誤認してしまうことがあります。
必要に応じてローパスフィルターを使い、波形の傾向を確認するとよいでしょう。
ただし、フィルターを強くかけすぎると、本来の立ち上がりやオーバーシュートが小さく見える場合があります。
入力を与える時刻、初期状態、負荷条件、周囲温度なども記録しておくと、再現性の高い評価につながります。
測定値だけでなく測定条件も応答特性の一部として扱う姿勢が大切です。
オーバーシュートと減衰特性
続いてはオーバーシュートと減衰特性を確認していきます。
オーバーシュートが起こる仕組み
オーバーシュートとは、出力が最終的な目標値を一時的に超える現象です。
たとえば設定温度を25度にしたのに、一度27度まで上がってから25度付近へ戻る場合、超えた分がオーバーシュートにあたります。
応答を速くしようとしてゲインを上げすぎた場合や、慣性の影響が大きい場合に発生しやすくなります。
二次系のようにエネルギーを蓄えやすい対象では、目標値に近づいた勢いで行き過ぎることがあります。
オーバーシュートの大きさは、最大値が最終値をどれだけ超えたかで表します。
目標値に対する割合で示すことが多く、最大オーバーシュートとも呼ばれます。
最終値が100で最大値が115の場合、オーバーシュートは15パーセントです。
この値が許容範囲内かどうかは、製品の安全性、品質、機械への負荷によって判断します。
オーバーシュートが小さいほど常に優れているとは限りません。
行き過ぎを抑えすぎると、立ち上がり時間が長くなる場合もあります。
求められる性能に応じて、速さと安定性のバランスを取ることが重要です。
減衰比と振動の関係
二次遅れ系では、減衰比が波形の形を決める重要な指標になります。
減衰が小さい場合は、目標値の周辺で大きく振動しながら収束します。
減衰が適度であれば、ある程度の速さを保ちながら安定しやすくなります。
減衰が大きすぎる場合は、振動は出にくいものの、反応がゆっくりになる傾向があります。
制御設計では、減衰比を見ながらオーバーシュートと整定時間を調整します。
振動を完全になくすことと、最短で安定させることは別の課題です。
| 減衰の状態 | ステップ応答の傾向 | 設計上の注意点 |
|---|---|---|
| 減衰が小さい状態 | 振動と大きなオーバーシュートが出やすい | 安定余裕を確認します |
| 適度な減衰状態 | 比較的速く、振動も抑えやすい | 用途に応じた調整が必要です |
| 減衰が大きい状態 | 行き過ぎは少ないが応答が遅い | 作業時間への影響を確認します |
オーバーシュートを抑える調整方法
オーバーシュートを抑える方法としては、比例ゲインを下げる、積分動作を弱める、微分動作を適切に加えるといった調整があります。
ただし、設定値を一つ変えると複数の特性が変化するため、単純な調整では十分な結果が得られないこともあります。
対象のむだ時間が大きい場合は、予測制御やフィードフォワード制御を組み合わせる方法も検討対象です。
機械系では、制御パラメーターだけでなく、剛性の向上、摩擦の低減、共振の回避といった構造面の改善も有効です。
温度制御では、センサーの取付位置やヒーター容量が応答に影響することもあります。
オーバーシュート対策は、コントローラーの数値調整だけで終わるとは限りません。
制御対象、センサー、アクチュエーター、測定方法を含めて原因を切り分けることが、安定した改善への近道です。
ステップ応答を活用した制御調整
続いてはステップ応答を活用した制御調整を確認していきます。
PID制御の調整とのつながり
PID制御は、比例動作、積分動作、微分動作を組み合わせて対象を制御する代表的な方法です。
ステップ応答を観察すると、それぞれの設定が波形へ与える影響を確認できます。
比例動作は目標値との偏差に応じて操作量を変えるため、応答を速める役割を持ちます。
積分動作は偏差を積み重ねて定常偏差を減らす働きがあります。
微分動作は偏差の変化速度を利用し、急な変化を抑えるように作用します。
ただし、実機では各要素が独立して働くわけではありません。
波形を一つずつ確かめながら、目標値への追従性と安定性を両立させることが求められます。
PID調整では一度に複数の値を大きく変えないことが基本です。
変更内容と波形の変化を対応付けられるように、調整履歴を残しておくとよいでしょう。
実測波形から読み取れる異常
実測したステップ応答には、設計時のモデルでは想定していなかった問題が表れることがあります。
出力が途中で頭打ちになる場合は、アクチュエーターの飽和や電源容量不足が疑われます。
一定周期で振動する場合は、機械的な共振、制御ゲインの過大設定、センサー遅れなどを確認します。
入力を変えても反応が極端に遅い場合は、むだ時間、通信遅延、配管詰まり、熱伝達の悪化などが原因かもしれません。
波形が不規則に揺れる場合は、ノイズ、センサーの接触不良、外乱の影響を切り分ける必要があります。
| 波形の見え方 | 考えられる主な要因 | 確認したい項目 |
|---|---|---|
| 出力が目標値を超え続ける | ゲイン過大、積分動作過大 | PID設定、飽和の有無 |
| 細かな揺れが続く | ノイズ、センサー分解能不足 | 配線、フィルター、測定周期 |
| 反応開始まで長く止まる | むだ時間、伝送遅延 | 通信、配管、センサー位置 |
| 途中で応答が鈍くなる | 負荷変動、出力制限 | 負荷条件、電源、駆動能力 |
波形だけで原因を断定することはできませんが、点検の優先順位を決める手掛かりになります。
設計値と実測値の差を記録し、条件を変えながら比較することで、問題の所在が見えやすくなります。
シミュレーションと実機試験の使い分け
制御設計では、最初にシミュレーションでステップ応答を確認するケースが多くあります。
伝達関数や状態方程式を用いれば、パラメーター変更による波形の変化を安全に試せます。
危険な振動や大きな操作量を、実機へ加える前に予測できる点が利点です。
一方で、実機には摩擦、バックラッシュ、飽和、温度変化、外乱など、モデルに含めにくい要素があります。
そのため、シミュレーションで見通しを立てたうえで、実機試験で妥当性を確認する流れが大切です。
シミュレーションは設計の出発点であり、実機試験は最終確認と考えると、両者の役割を整理しやすくなります。
ステップ応答の理解と活用のまとめ
ステップ応答は、入力を急に変化させたときの出力の時間変化を確認する、制御工学の基本的な評価方法です。
波形からは、伝達関数が持つ性質、時定数による反応の遅さ、立ち上がり時間、整定時間、オーバーシュート、振動の有無などを読み取れます。
一次遅れ系では時定数が応答速度の目安になり、二次遅れ系では減衰特性が振動や行き過ぎに大きく関係します。
立ち上がり時間が短くても、整定まで長くかかる場合があります。
そのため、用途に応じて速さと安定性の両方を評価することが欠かせません。
PID制御を調整するときも、ステップ応答を比較すれば、設定変更による効果と課題を把握しやすくなります。
良い応答とは、単に速い波形ではなく、目的に合った安定した波形です。
伝達関数と実測波形を結び付けながら確認し、シミュレーションと実機試験を組み合わせることで、より信頼性の高い制御設計につながるでしょう。